⚡ 글로벌 명문대 드론 연구실 해부 #8 | 손바닥만 한 27g 비행체가 공기역학과 기구학적 한계를 깨부수고 초당 5,000도 회전하는 나노 드론의 비선형 제어 비결 유펜 GRASP 랩을 심층 분석합니다.
한 줄 답: 손바닥 위 27g에 불과한 나노 드론은 어떻게 공기역학적 한계를 뚫고 시속 30km 급선회를 해내는가?
미국 펜실베이니아 대학교(유펜) GRASP 랩은 27g에 불과한 나노 드론이 저 레이놀즈 수 공기역학 한계를 뚫고 초당 5,000도의 경이로운 각가속도로 비행하도록 만드는 3차원 미분 평탄성 기반의 비선형 비행 제어 기술을 세계 최초로 정립했습니다.
비제이 쿠마르 교수와 다니엘 멜링거 박사 연구팀은 질량이 작아질수록 관성 모멘트가 기하급수적으로 작아지는 물리적 스케일링 법칙을 파악하고, 오일러 각의 특이점을 제거한 SE(3) 특수직교군 기하학적 제어기를 결합하여 좁은 창문을 45도 기울어진 채 통과하는 공격적 자율비행을 현실로 만들었습니다.
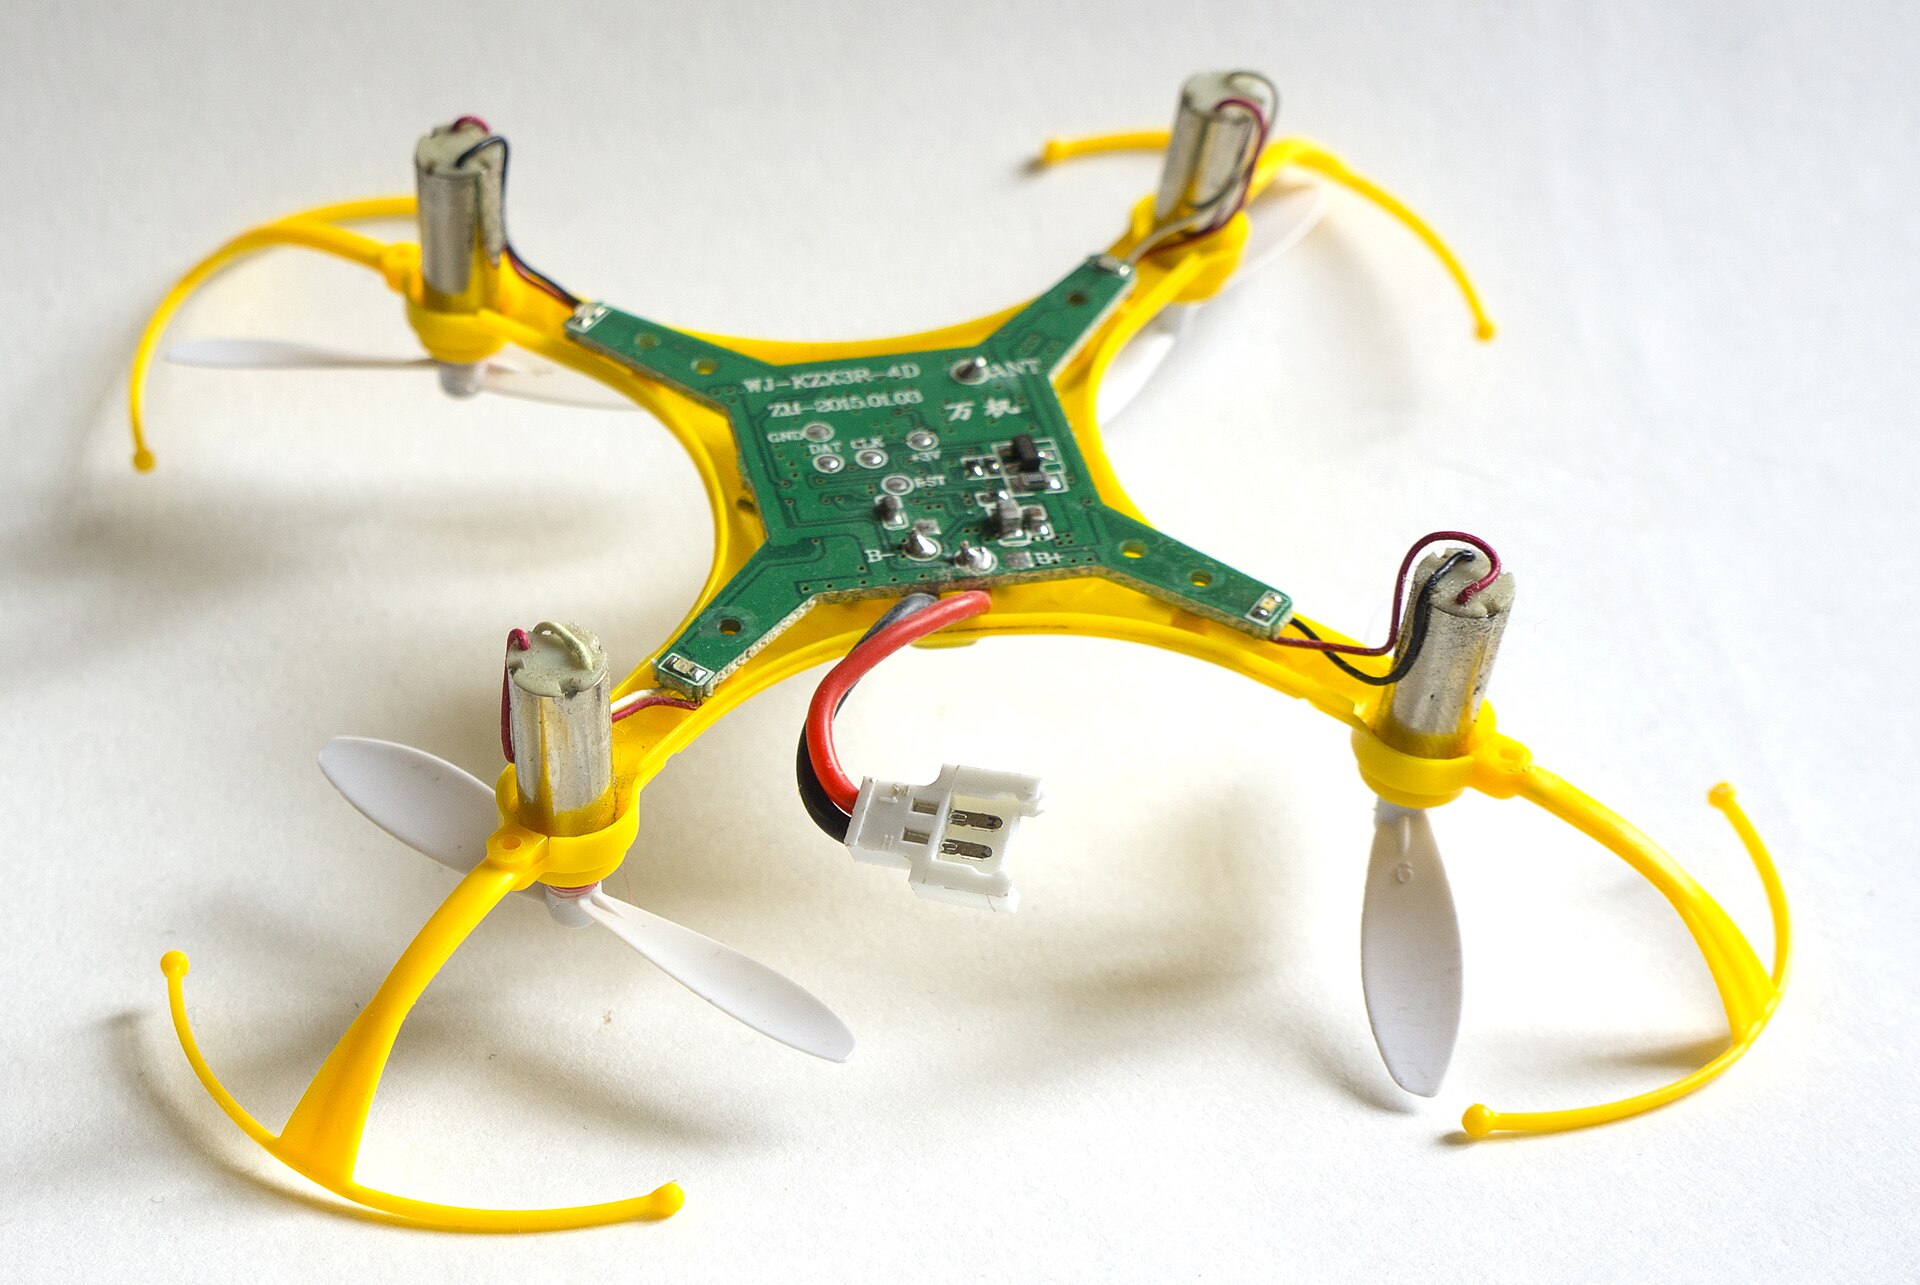
1. 스케일의 저주와 기회: 나노 드론이 직면한 유체역학적 장벽
로봇 공학에서 비행체의 크기를 손바닥 크기인 10cm 이하, 무게 30g 이하로 축소하는 것은 단순한 부품 소형화 작업이 아닙니다. 비행체가 극단적으로 작아지면 공기가 비행체에 미치는 물리적 법칙 자체가 완전히 달라지기 때문입니다. 이를 유체역학에서는 저 레이놀즈 수(Reynolds Number, Re) 영역의 스케일 장벽이라고 부릅니다.
레이놀즈 수는 유체의 관성력과 점성력의 비율을 나타내는 무차원 수입니다. 공식은 다음과 같이 정의됩니다: $$Re = \frac{\rho v c}{\mu}$$ 여기서 $\rho$는 공기 밀도, $v$는 프로펠러 깃 끝단의 선속도, $c$는 블레이드의 시위선 길이(Chord Length), $\mu$는 공기의 점성 계수입니다.
보잉 747 같은 대형 여객기는 레이놀즈 수가 수천만 단위에 달하고, 직경 20~30cm 프로펠러를 쓰는 중형 상용 드론도 $Re \approx 10^5 \sim 10^6$ 수준에서 안정적으로 비행합니다. 이 영역에서는 공기의 관성력이 지배적이어서 유선형 블레이드가 매끄러운 양력을 만들어냅니다.
하지만 직경 45mm 미만의 초소형 프로펠러를 쓰는 나노 드론은 블레이드 시위선 $c$가 불과 수 밀리미터에 불과하여 레이놀즈 수가 $Re \approx 10^3 \sim 10^4$ 수준으로 급락합니다. 이 저 레이놀즈 수 영역에서는 공기가 마치 끈적끈적한 꿀이나 글리세린처럼 작용합니다.
블레이드 표면에서 층류 유동 박리(Laminar Separation Bubble)가 심각하게 발생하고, 날개 끝 와류가 블레이드 전체 면적의 절반 이상을 덮쳐 양력 계수가 30% 이상 폭락하며 항력은 급증합니다. 전통적인 항공역학 공식으로는 손바닥만 한 드론이 공중에 떠 있는 것조차 비효율적인 에너지 낭비로 여겨졌습니다.
2. 유펜 GRASP 랩과 비제이 쿠마르 교수의 역발상: 스케일링 법칙
이 불리한 유체역학적 한계를 극복하고 나노 스케일 비행 로봇의 새로운 지평을 연 연구 기관이 바로 미국 펜실베이니아 대학교(UPenn)의 전설적인 로봇 연구소인 GRASP 랩(General Robotics, Automation, Sensing & Perception Laboratory)이었습니다.
유펜 공과대학 학장을 역임한 마이크로 항공 로봇의 세계적 석학 비제이 쿠마르(Vijay Kumar) 교수와 그의 수제자 다니엘 멜링거(Daniel Mellinger) 박사는 스케일의 저주 뒤에 숨겨진 기구학적 축복에 주목했습니다. 비행체가 작아질 때 발생하는 물리량의 변화율을 규정하는 **스케일링 법칙(Scaling Laws in Physics)**이었습니다.
비행체의 특성 길이를 $L$이라고 할 때, 3차원 공간에서 체적과 질량 $m$은 길이의 3제곱에 비례하여 감소합니다: $$m \propto L^3$$ 반면, 비행체의 회전 관성을 결정하는 관성 모멘트(Moment of Inertia, $I$)는 질량에 거리의 제곱을 곱한 값이므로 길이의 무려 5제곱에 비례하여 축소됩니다: $$I \approx m L^2 \propto L^5$$
회전 토크 $\tau$는 액추에이터의 전자기적 체적($L^3$)과 모터 회전축에서 무게중심까지의 거리 암($L$)에 따라 약 $L^3 \sim L^4$ 수준으로 줄어듭니다. 따라서 비행체가 낼 수 있는 최대 각가속도 $\alpha$는 다음과 같은 놀라운 비례식을 나타냅니다: $$\alpha = \frac{\tau}{I} \propto \frac{L^4}{L^5} = \frac{1}{L}$$
즉, 기체의 크기 $L$이 작아지면 작아질수록 비행체가 낼 수 있는 회전 각가속도는 기하급수적으로 폭증합니다. 무게 1.5kg의 상용 쿼드로터가 낼 수 있는 최대 각가속도가 초당 수백 도($\sim 500^\circ/\text{s}^2$) 수준에 머무는 반면, 무게 27g의 나노 드론은 **초당 5,000도($> 5,000^\circ/\text{s}^2$)에서 최대 10,000도**에 달하는 폭발적인 각가속도를 발휘할 수 있습니다.
여기에 더해 4개의 마이크로 코어리스 DC 모터는 회전자의 물리적 관성이 극도로 작아, 회전수를 정지 상태에서 최고 출력으로 끌어올리는 스풀업(Spool-up) 응답 시상수가 불과 **10~15밀리초(ms)**에 불과했습니다. 대형 브러시리스 모터(50~100ms) 대비 5배 이상 빠른 제어 반응 속도를 확보한 것입니다.
| 비교 항목 | 일반 상용 드론 (DJI Mavic/Phantom급) | 유펜 나노 쿼드로터 (GRASP / Crazyflie) |
|---|---|---|
| 전체 비행 중량 | 900g ~ 1,400g | 27g ~ 33g (배터리 포함) |
| 모터 축간 대각 거리 | 300mm ~ 350mm | 90mm ~ 92mm |
| 관성 모멘트 ($I_{xx}, I_{yy}$) | 약 $1.5 \times 10^{-2} \text{ kg}\cdot\text{m}^2$ | 약 $1.6 \times 10^{-5} \text{ kg}\cdot\text{m}^2$ (약 1,000배 작음) |
| 최대 각가속도 | 약 $400^\circ/\text{s}^2 \sim 600^\circ/\text{s}^2$ | 약 $5,000^\circ/\text{s}^2 \sim 10,000^\circ/\text{s}^2$ |
| 모터 응답 시상수 ($\tau$) | 60ms ~ 100ms | 10ms ~ 15ms (초고속 스풀업) |
| 작동 레이놀즈 수 ($Re$) | $10^5 \sim 5 \times 10^5$ (관성 지배) | $10^3 \sim 1.5 \times 10^4$ (점성 지배) |
3. 미분 평탄성(Differential Flatness): 12차원 비선형 동역학의 기적적 축약
하지만 아무리 기체가 물리적으로 초당 5,000도 회전할 수 있는 잠재력을 가졌다 해도, 이를 수학적으로 정확하게 제어하지 못하면 기체는 0.1초 만에 허공에서 뒤집혀 바닥으로 추락합니다. 쿼드로터 비행체는 4개의 프로펠러 추력 입력만으로 3차원 위치(x, y, z)와 자세 각도(롤, 피치, 요) 등 6자유도를 통제해야 하는 대표적인 저구동(Under-actuated) 비선형 시스템이기 때문입니다.
기체의 위치 벡터 $\mathbf{r} = [x, y, z]^T$, 속도 벡터 $\mathbf{v}$, 3축 회전 자세 행렬 $R \in SO(3)$, 그리고 3축 각속도 벡터 $\mathbf{\Omega}$를 합치면 쿼드로터의 상태 공간은 총 12차원의 복잡한 비선형 미분방정식으로 얽히게 됩니다. 전통적인 제어 이론에서는 이 12개 방정식을 실시간으로 수치 적분하여 궤적을 찾는 데 컴퓨터 성능의 한계로 수 초 이상이 걸렸습니다.
비제이 쿠마르 교수와 다니엘 멜링거 박사는 2011년 IEEE ICRA에서 발표한 기념비적인 논문에서 쿼드로터 시스템이 수학적으로 완벽한 **미분 평탄성(Differential Flatness)**을 만족한다는 사실을 엄밀하게 증명했습니다.
미분 평탄성이란 시스템의 모든 12차원 상태 변수와 4개의 제어 입력이, 단 4개의 **'평탄 출력(Flat Outputs)'** 변수와 그 도함수들의 순수한 대수적(Algebraic) 계산식으로 일대일 매핑될 수 있음을 의미합니다.
연구진이 정의한 평탄 출력 벡터는 3차원 위치 좌표와 요 각도로 구성됩니다: $$\mathbf{\sigma} = [x, y, z, \psi]^T$$ 놀랍게도 기체의 롤($\phi$)과 피치($\theta$) 각도, 그리고 4개 모터의 개별 추력 $u_1, u_2, u_3, u_4$는 평탄 출력 $\mathbf{\sigma}$의 고계 도함수인 속도($\dot{\mathbf{\sigma}}$), 가속도($\ddot{\mathbf{\sigma}}$), 저크($\mathbf{\sigma}^{(3)}$), 스냅($\mathbf{\sigma}^{(4)}$)의 함수로 유일하게 결정됩니다.
예를 들어 비행체의 수직 총 추력 $f$는 기체의 가속도 벡터와 중력 가속도 벡터의 크기로 즉시 구해집니다: $$f = m \|\ddot{\mathbf{r}} - \mathbf{g}\|$$ 그리고 기체의 회전 롤-피치 축 방향은 순수하게 가속도 벡터의 방향 단위 벡터로 유도됩니다: $$\mathbf{z}_B = \frac{\ddot{\mathbf{r}} - \mathbf{g}}{\|\ddot{\mathbf{r}} - \mathbf{g}\|}$$
이 발견의 공학적 의미는 실로 거대했습니다. 복잡한 12차원 비선형 동역학을 고려하며 고민할 필요 없이, 3차원 공간에서 위치 궤적 $\mathbf{r}(t)$를 4계 도함수인 스냅(Snap, 가속도의 2차 미분)까지 매끄럽게 연결되는 다항식으로 계획하기만 하면, 필요한 기체의 자세와 4개 모터의 정밀한 출력값이 역으로 단 한 번의 대수 연산으로 풀려나오게 된 것입니다.
4. SE(3) 기하학적 제어: 짐벌 락(Gimbal Lock) 없는 360도 공중제비
미분 평탄성을 통해 완벽한 공격적 궤적을 생성했더라도, 실제 공중에서 이를 실행할 때는 또 다른 수학적 함정이 도사리고 있습니다. 바로 고전 항공역학에서 널리 쓰이던 롤, 피치, 요의 오일러 각(Euler Angles) 표현법이 가진 치명적인 결함, 즉 **짐벌 락(Gimbal Lock)** 특이점입니다.
오일러 각 기반의 선형 PID 제어기는 피치 각도가 $\pm 90^\circ$에 도달하면 삼각함수의 분모가 0이 되어 제어 입력이 무한대로 발산합니다. 이 때문에 상용 촬영용 드론들은 기체 기울기 각도를 최대 30~45도 이내로 엄격히 제한하는 리미터를 걸어둡니다.
그러나 유펜 GRASP 랩의 목표는 좁은 창문 틈을 통과하기 위해 기체를 80도 이상 기울이거나, 공중에서 360도 연속 회전(Flip)을 수행한 뒤 즉시 수평을 되찾는 극한의 아크로바틱 자율비행이었습니다. 연구진은 오일러 각을 완전히 폐기하고, 3차원 회전 행렬군인 **특수직교군 $SO(3)$** 및 강체 운동을 다루는 특수유클리드군 $SE(3)$ 리 군(Lie Group) 상에서 직접 자세 오차를 정의하는 기하학적 비선형 제어기(Geometric SE(3) Controller)를 구축했습니다.
연구팀은 실제 회전 행렬 $R$과 목표 회전 행렬 $R_d$ 사이의 자세 오차 벡터 $\mathbf{e}_R$를 다음과 같이 정식화했습니다: $$\mathbf{e}_R = \frac{1}{2} (R_d^T R - R^T R_d)^\vee$$ 여기서 $(\cdot)^\vee$ 기호는 $3 \times 3$ 반대칭 행렬(Skew-symmetric matrix)을 3차원 유클리드 벡터로 변환하는 비(vee) 연산자입니다.
각속도 오차 벡터 $\mathbf{e}_\Omega$ 역시 기체의 현재 각속도와 목표 각속도의 차이로 정의됩니다: $$\mathbf{e}_\Omega = \mathbf{\Omega} - R^T R_d \mathbf{\Omega}_d$$
이 기하학적 제어 법칙을 통해 계산된 비선형 복원 모멘트 $\mathbf{M}$은 다음과 같은 우아한 수식으로 표현됩니다: $$\mathbf{M} = -k_R \mathbf{e}_R - k_\Omega \mathbf{e}_\Omega + \mathbf{\Omega} \times J \mathbf{\Omega} - J (\hat{\mathbf{\Omega}} R^T R_d \mathbf{\Omega}_d - R^T R_d \dot{\mathbf{\Omega}}_d)$$
여기서 $k_R, k_\Omega$는 양의 제어 이득값이고, $J$는 비행체의 $3 \times 3$ 관성 텐서 행렬입니다. 세 번째 항인 $\mathbf{\Omega} \times J \mathbf{\Omega}$는 초고속 회전 시 발생하는 자이로스코픽 코리올리 커플링 효과를 물리적으로 정확히 상쇄하는 피드포워드 보상항입니다.
이 기하학적 제어기는 특이점이 존재하지 않으므로, 기체가 완전히 거꾸로 뒤집힌 배면 비행 상태($180^\circ$)이거나 수직으로 선 상태($90^\circ$)에서도 수학적 오류 없이 전역적(Global) 점근 안정성을 보장합니다. 나노 드론이 시속 20km로 날아가며 0.2초 만에 공중제비를 돌고도 제자리 호버링으로 착지할 수 있는 이론적 토대가 완성된 것입니다.
| 제어 방식 | 고전 선형 PID 제어 | 오일러 각 기반 궤환 선형화 | GRASP SE(3) 기하학적 제어 |
|---|---|---|---|
| 수학적 상태 공간 | 선형 유클리드 공간 $\mathbb{R}^3$ 근사 | 오일러 각도 영역 $[-\pi, \pi]$ | 특수직교 리 군 $SO(3)$ 다양체 |
| 특이점 (짐벌 락) | 소각도 근사 깨짐 시 발산 | 피치 $\pm 90^\circ$에서 짐벌 락 발생 | 전체 다양체 상에서 특이점 0% |
| 허용 기체 경사각 | 최대 25도 이하로 제한 | 최대 60도 수준 | 전 방향 360도 무제한 (공중제비 가능) |
| 코리올리 자이로 상쇄 | 불가 (외란으로 간주) | 근사적 보상 | 완벽한 피드포워드 항 물리적 상쇄 |
5. 500Hz 초고속 폐루프: 초정밀 모션 캡처와 하이브리드 제어 구조
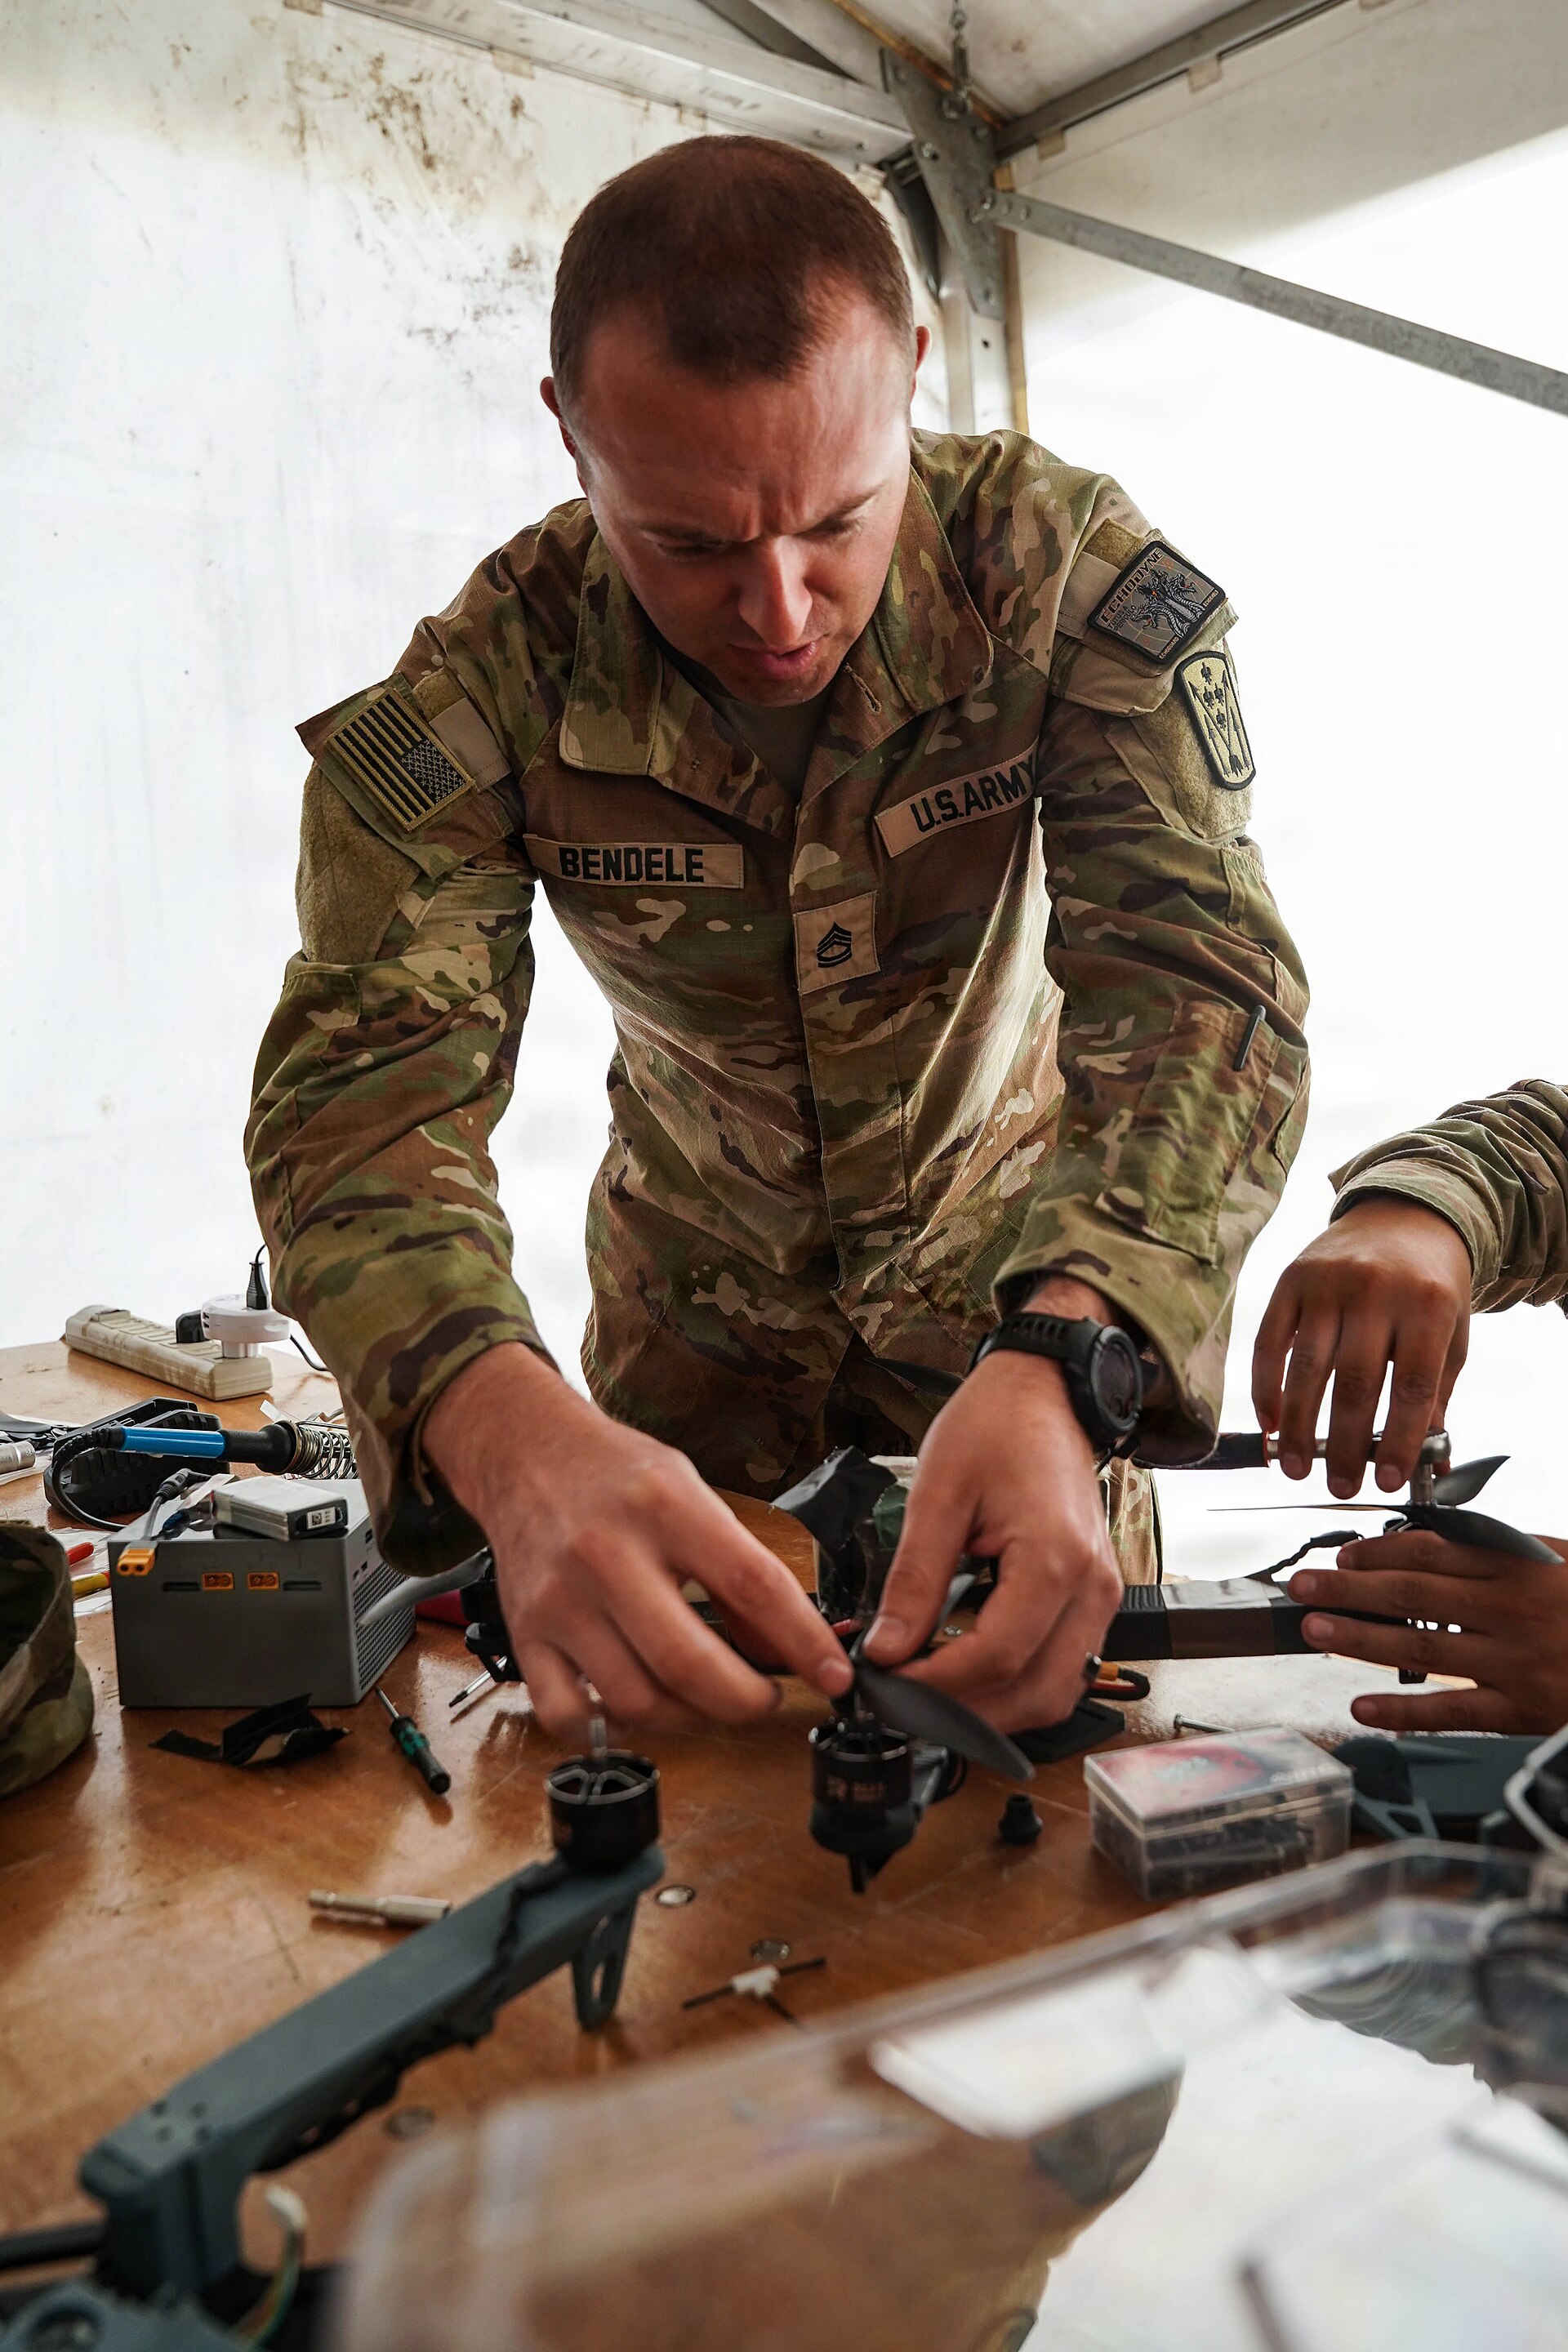
27g 나노 드론은 무게와 배터리 제약 때문에 무거운 고성능 라이다나 GPU 탑재 싱글보드 컴퓨터를 기체에 직접 싣고 날아갈 수 없었습니다. 당시 사용 가능한 탑재 MCU는 8비트 또는 초보적인 32비트 ARM Cortex-M4 프로세서로, 부동소수점 연산 능력이 극히 제한적이었습니다.
유펜 GRASP 랩 연구진은 이 컴퓨팅과 센서의 무게 한계를 극복하기 위해 분할 폐루프(Distributed Closed-loop Architecture) 방식을 고안했습니다. 실험실 천장에 12~20대의 초고속 적외선 모션 캡처 카메라(Vicon / OptiTrack)를 촘촘히 배치하여 나노 드론의 기체 표면에 부착된 지름 4mm짜리 반사 마커의 3차원 위치를 오차 1mm 이내의 정밀도로 초당 500회(500Hz) 추적했습니다.
지상의 고성능 워크스테이션은 모션 캡처 카메라가 보낸 500Hz 위치 데이터를 받아 미분 평탄성 기반 최소 스냅 궤적 추종 오차를 계산하고, 기체에 필요한 총 추력과 목표 회전 행렬 $R_d$을 도출했습니다.
이 지령은 2.4GHz 초저지연 노르딕(Nordic) RF 무선 링크를 통해 나노 드론의 온보드 보드로 전송되었습니다. 기체 온보드에서는 1,000Hz 속도로 동작하는 마이크로 관성측정장치(InvenSense MPU 센서)의 3축 자이로스코프 데이터를 바탕으로 내부 자세 제어 루프를 가동하여 4개 코어리스 모터의 PWM 듀티비를 실시간 조정했습니다.
외부 500Hz 위치 루프와 내부 1,000Hz 각속도 루프가 완벽한 하모니를 이루면서, 나노 드론은 공중에서 외부 기류 교란을 만나더라도 0.02초 이내에 자세를 복원하며 밀리미터 단위의 정밀한 호버링과 급선회를 유지할 수 있었습니다.
6. 27g 하드웨어의 미학: PCB 통합 구조와 크레이지플라이의 탄생
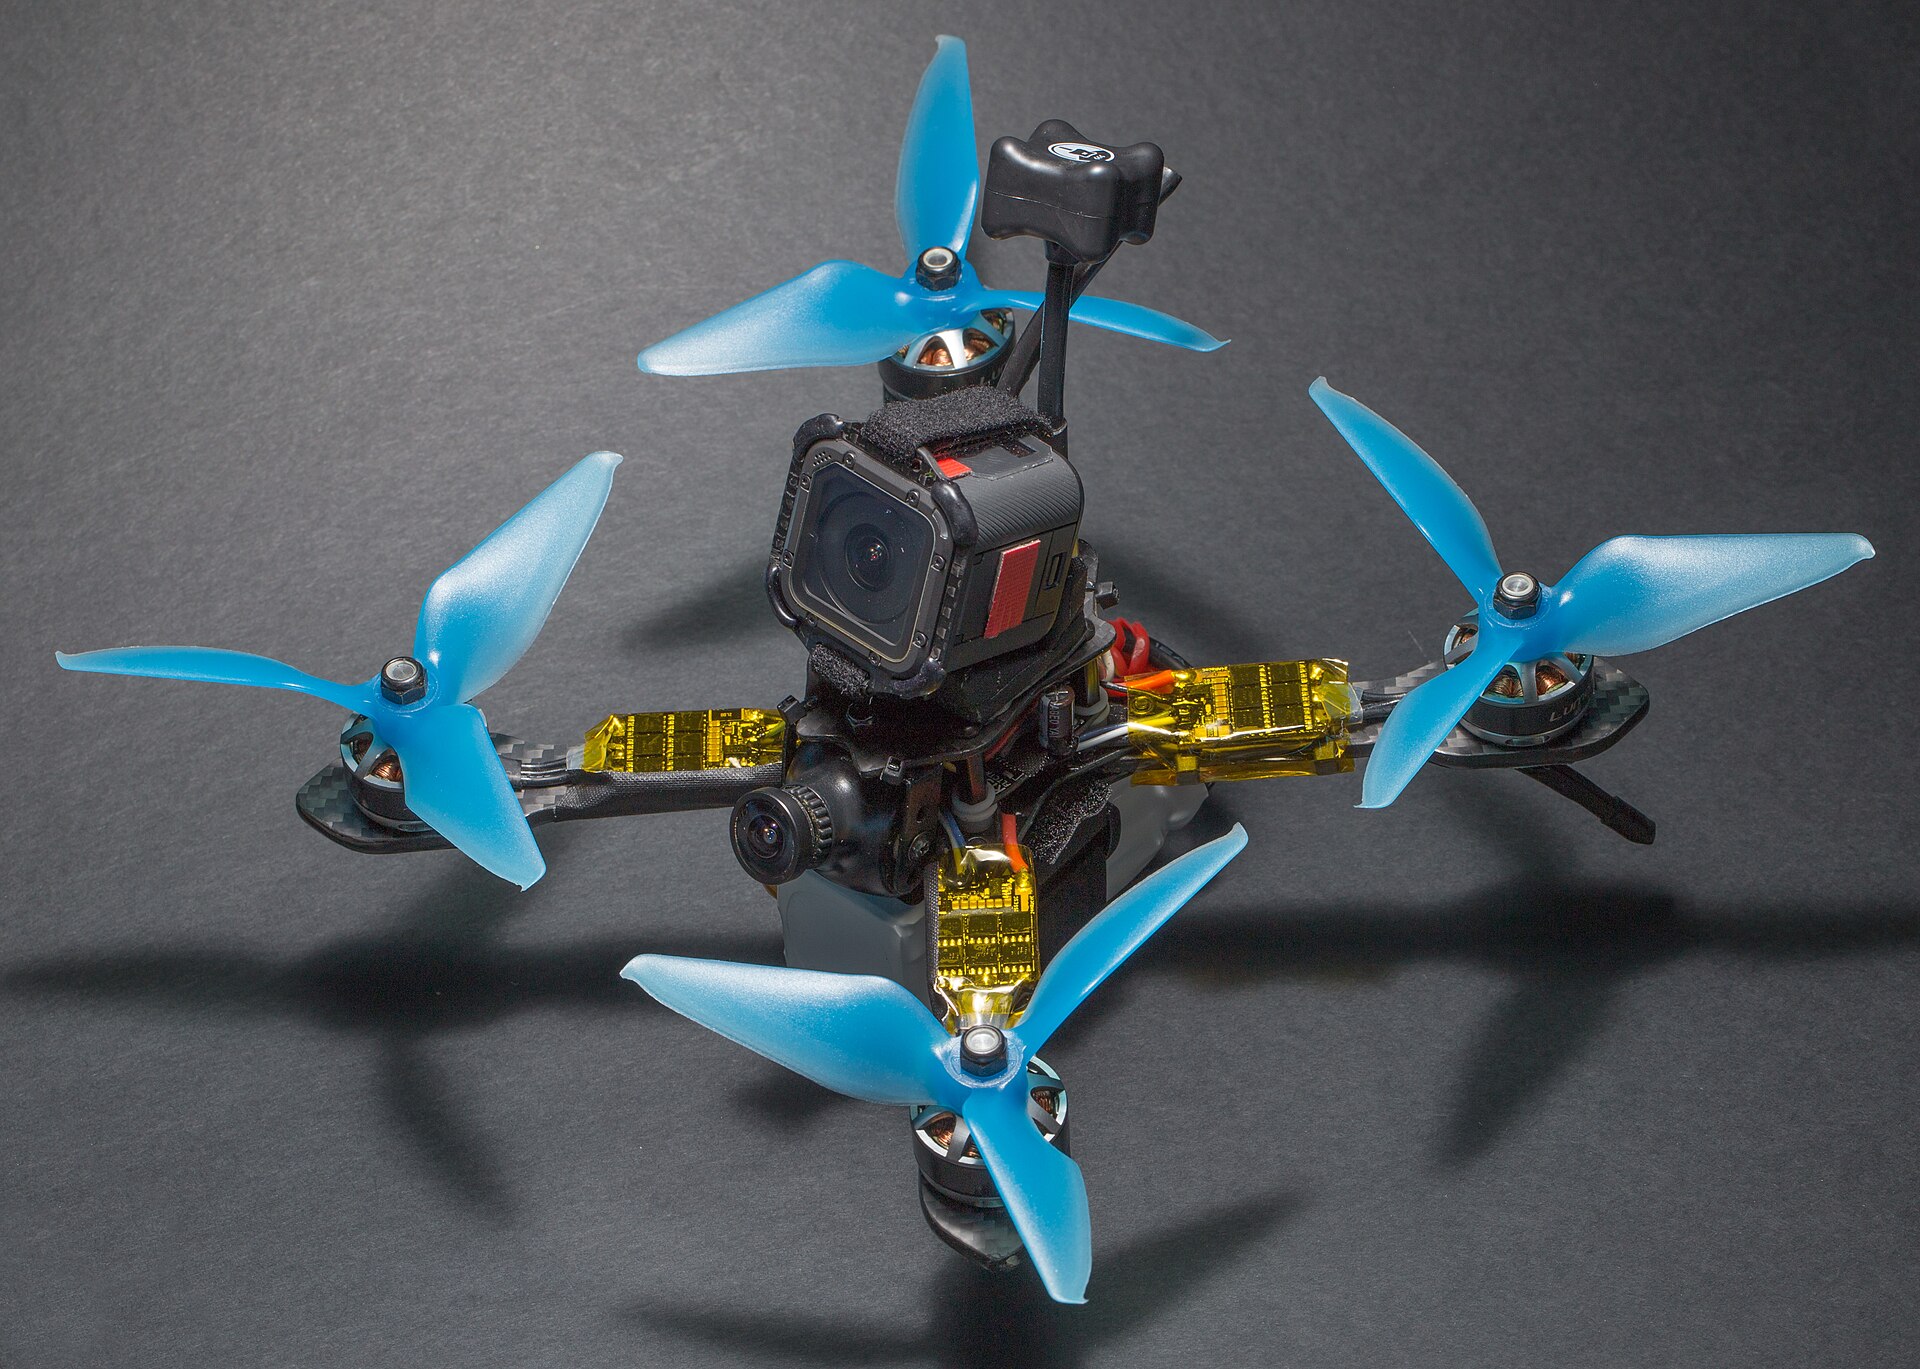
나노 드론의 기구학적 성공은 소프트웨어 알고리즘뿐만 아니라 극단적인 하드웨어 경량화 엔지니어링이 뒷받침되었기에 가능했습니다. 유펜 GRASP 랩의 플랫폼은 별도의 카본 파이버 튜브나 플라스틱 프레임을 제작하여 부품을 조립하던 기존 관행을 철저히 배제했습니다.
대신 4층 인쇄회로기판(PCB) 자체를 비행체의 메인 골격(Chassis)으로 설계했습니다. PCB의 네 귀퉁이에 모터를 끼울 수 있는 마운트 구조를 일체형으로 에칭하고, 중앙에는 마이크로컨트롤러와 모터 드라이버 FET 트랜지스터, 무선 칩셋을 집적했습니다. 배선 무게와 연결 커넥터 무게를 0g으로 줄인 것입니다.
동력원으로는 1셀 리튬 폴리머(LiPo, 3.7V, 150~240mAh) 배터리가 채택되었습니다. 배터리 무게는 약 6~8g으로 전체 기체 무게의 4분의 1을 차지했습니다. 모터 4개가 최고 회전수로 회전할 때 소모하는 전류는 3~4A에 달해 배터리의 20C 이상 고율 방전 능력이 필수적이었습니다.
이 기구학적 설계와 오픈소스 하드웨어 개념은 스웨덴의 엔지니어 팀에 의해 **크레이지플라이(Crazyflie)**라는 상용 오픈소스 나노 쿼드로터 연구 플랫폼으로 상용화되었습니다. 비제이 쿠마르 연구실은 이 Crazyflie 플랫폼의 초기 개발 단계부터 긴밀히 협력하며 전 세계 수백 개 대학과 로봇 연구소에 나노 비행 로봇 연구 표준을 확립했습니다.
| 발전 단계 | 1세대: 오프보드 MoCap 의존형 | 2세대: 온보드 옵티컬 플로우 융합 | 3세대: 뉴로모픽 및 에지 AI 가속 |
|---|---|---|---|
| 핵심 플랫폼 | GRASP Nano (2011~2012) | Crazyflie 2.1 Flow-deck | AI-deck / PULP-DroNet 융합 기체 |
| 위치 추정 메커니즘 | 외부 적외선 Vicon 카메라 (500Hz) | 온보드 광류 센서 + ToF 레이저 거리계 | 초저전력 이벤트 카메라 + SNN 신경망 |
| 독립 자율비행 여부 | 외부 인프라 없는 야외 비행 불가 | 실내 바닥 텍스처 환경 자율 호버링 | 미지의 실내외 환경 온보드 자율 장애물 회피 |
| 탑재 프로세서 소비 전력 | 50mW 미만 (단순 IMU 처리) | 150mW (광류 벡터 계산) | 50~100mW (RISC-V 멀티코어 AI 가속) |
7. TED 강연의 전설에서 스핀오프로: KMel Robotics와 군집 로봇의 서막
2012년 2월, 캘리포니아 롱비치에서 열린 공식 TED 컨퍼런스 무대에 오른 비제이 쿠마르 교수는 전 세계를 전율케 한 시연을 선보였습니다. 그의 발표 주제는 "날아다니며 협력하는 로봇(Robots that fly... and cooperate)"이었습니다.
무대 위 스크린에는 손바닥만 한 나노 드론이 시속 15km로 날아가며 창문 폭이 기체 크기보다 좁은 45도 기울어진 슬릿을 털끝 하나 스치지 않고 관통하는 영상이 재생되었습니다. 사람이 손으로 공중에 던진 훌라후프 링을 감지하고 그 링이 바닥에 떨어지기 전 링 한가운데를 쏜살같이 뚫고 통과하는 동적 기동도 공개되었습니다.
더욱 압권이었던 것은 군집 비행이었습니다. 수십 대의 나노 쿼드로터가 공중에서 서로 한 치의 오차도 없이 편대를 유지하며 제임스 본드 테마곡을 악기로 직접 타격하여 연주하고, 공중에 거대한 정팔면체 기하학 격자 구조를 만들어냈습니다.
이 기구학적 제어 기술의 핵심 주역이었던 다니엘 멜링거 박사와 알렉스 쿠슈레이(Alex Kushleyev)는 2011년 유펜에서 독립하여 **KMel Robotics**라는 스타트업을 창업했습니다. KMel Robotics는 나노 비행 로봇의 초정밀 군집 제어 쇼를 선보이며 전 세계 엔지니어들을 매료시켰고, 2015년 세계 최대 모바일 반도체 기업인 퀄컴(Qualcomm)에 전격 인수되어 스냅드래곤 플라이트(Snapdragon Flight) 플랫폼의 핵심 기반 기술이 되었습니다.
유펜 GRASP 랩이 개척한 손바닥 위 27g 나노 드론의 기구학 연구는 단순한 초소형 비행체 개발에 그치지 않았습니다. 그것은 비선형 동역학을 수학적으로 다루는 새로운 이론적 이정표를 확립했으며, 이후 전 세계 자율비행 드론들이 복잡한 장애물을 초고속으로 회피하고 대규모 군집 편대를 형성하는 모든 핵심 제어 알고리즘의 위대한 모태가 되었습니다.
📚 유펜 GRASP 랩 핵심 기술 사전
- 1. 마이크로 항공 로봇 (Micro Air Vehicle, MAV): 크기 15cm 이하, 무게 100g 미만의 초소형 무인 비행체로, 좁은 실내나 붕괴 건물 등 사람이 접근할 수 없는 극한 환경 탐색을 위해 개발되는 로봇 플랫폼.
- 2. 스케일링 법칙 (Scaling Law): 비행체의 크기가 축소될 때 질량은 $L^3$, 관성모멘트는 $L^5$로 격감하여 단위 질량당 가용 각가속도가 급증하는 물리적 법칙.
- 3. 미분 평탄성 (Differential Flatness): 12차원의 복잡한 시스템 상태와 제어 입력이 4개의 평탄 출력(위치 및 요 각도)과 그 시간 도함수들의 순수 대수식으로 매핑되는 제어 이론적 특성.
- 4. 최소 스냅 궤적 (Minimum Snap Trajectory): 가속도의 2차 미분값인 스냅(Snap, 위치의 4계 도함수)의 적분 제곱값을 최소화하여 모터의 출력 급변과 진동을 방지하는 매끄러운 비행 궤적 생성 기법.
- 5. SE(3) 기하학적 제어기 (Geometric Controller): 오일러 각을 배제하고 3차원 회전 다양체 $SO(3)$ 상에서 오차 동역학을 전개하여 짐벌 락 없이 360도 공중제비 등 극한 기동의 안정성을 보장하는 제어기.
- 6. 코어리스 마이크로 모터 (Coreless Micro DC Motor): 철심이 없는 경량 코일 로터를 사용하여 기계적 회전 관성을 최소화하고 10밀리초 이내 초고속 스풀업 응답성을 실현한 소형 직류 모터.
자주 묻는 질문 (FAQ)
Q1. 나노 드론은 왜 실외 바람이 부는 환경에서는 날기 어렵습니까?
27g 나노 드론은 회전 각가속도가 초당 5,000도로 매우 뛰어나지만, 기체 자체의 질량이 너무 작아 대기 중 돌풍(Wind Gust)이 가하는 외란 에너지에 비해 기체의 운동 관성량이 극히 부족하기 때문입니다. 초속 3m 이상의 실외 바람을 만나면 모터가 최대 추력을 내더라도 기체가 바람 방향으로 급격히 밀려나며 자세 제어 여유 마진이 순식간에 고갈됩니다. 따라서 초기 연구는 주로 공기 유동이 통제된 실내 환경을 중심으로 이루어졌습니다.
Q2. 27g의 극단적인 경량 비행체에 라이다나 카메라를 직접 달지 못했던 이유는 무엇입니까?
나노 드론의 4개 코어리스 모터가 만들어내는 총 최대 추력은 약 55~60g 수준입니다. 비행체가 민첩하게 상승하고 기동하려면 기체 총 중량이 최대 추력의 절반인 30g 이하로 유지되어야 합니다. 당시 상용 3D 라이다는 무게가 수백 그램에 달했고, 소형 웹캠과 비전 처리 보드조차 20g을 초과하여 장착 시 비행 자체가 불가능했습니다. 이 때문에 연구진은 고정밀 외부 적외선 모션 캡처 시스템을 활용하는 영리한 우회 전략을 택했습니다.
Q3. 미분 평탄성 이론은 일반 대형 산업용 드론에도 동일하게 적용할 수 있습니까?
네, 완벽하게 적용할 수 있으며 현재 거의 모든 고급 상용 드론의 모션 플래너에 표준으로 쓰이고 있습니다. 쿼드로터의 기구학적 구조가 4개의 독립 로터로 구성된 대칭형 기체라면 크기와 상관없이 미분 평탄성 수학식이 성립합니다. 다만 대형 드론은 관성 모멘트가 커서 고차 도함수인 저크와 스냅의 변화율 한계가 작으므로 다항식 궤적 생성 시 가속도 한계치를 훨씬 보수적으로 설정해야 합니다.
Q4. SE(3) 기하학적 제어기는 쿼터니언(사원수) 기반 제어기와 어떤 점이 다릅니까?
사원수(Quaternion)는 짐벌 락을 피할 수 있지만, 동일한 3차원 회전에 대해 $+q$와 $-q$라는 두 개의 사원수가 대응되는 2중 덮개(Double Cover) 특성을 가집니다. 이로 인해 오차를 줄이는 과정에서 제어기가 불필요하게 360도를 돌아가는 언와인딩(Unwinding) 현상이 발생할 수 있습니다. 반면 리 군 $SO(3)$ 회전 행렬 상에서 직접 정의된 기하학적 제어기는 회전 상태가 위상수학적으로 1대1 매핑되므로 언와인딩 없이 언제나 최단 회전 경로를 찾아 즉각 반응합니다.
Q5. 유펜 GRASP 랩의 이 나노 쿼드로터 연구는 이후 산업계에 어떤 유산을 남겼습니까?
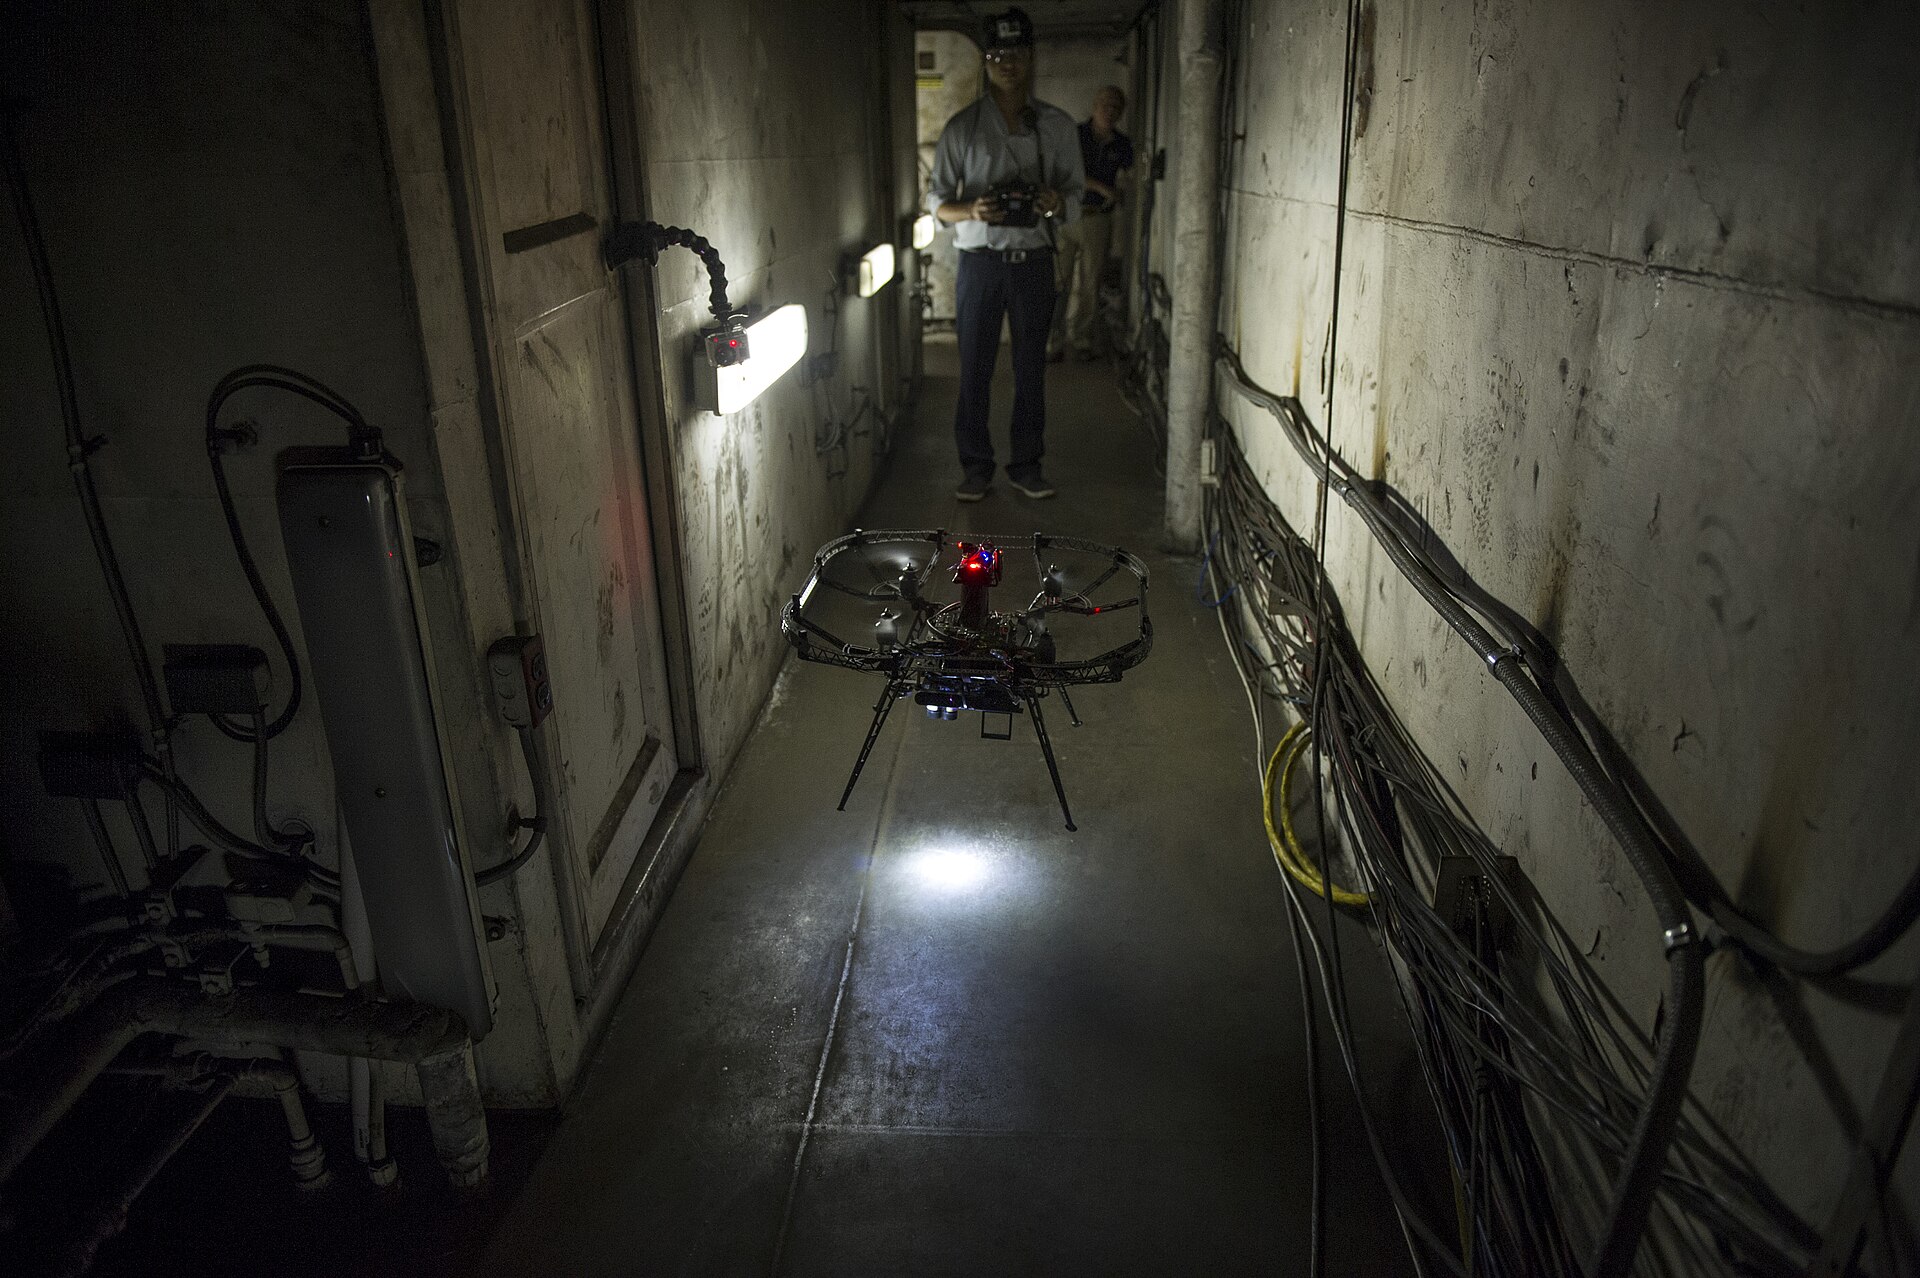
연구진이 창업한 KMel Robotics는 퀄컴에 인수되어 모바일 프로세서 기반 드론 컴퓨팅 시대를 열었고, 오픈소스 플랫폼인 Crazyflie는 전 세계 로봇 연구실의 교육 및 군집 비행 표준이 되었습니다. 또한 연구실 출신 연구원들이 세운 실내 자율비행 탐사 전문 기업 Exyn Technologies 등 수많은 스핀오프 기업들이 탄생하여 광산, 원전, 터널 등 GPS 음영 구역을 자율 탐사하는 글로벌 첨단 로봇 산업의 중추를 이루고 있습니다.
사진 출처: 본문에 수록된 모든 시각 자료는 Wikimedia Commons의 라이선스 규정을 준수하여 사용되었습니다. (Armenak Margarian, Michel Alexandre Salim, U.S. Navy, Halftermeyer, U.S. Army, Lucasbosch, Mais Jamal / Public domain, CC BY-SA 4.0, CC BY-SA 3.0, CC BY-SA 2.0 1차 출처)
[데이터 출처 및 학술 참고: 본 분석 보고서는 IEEE International Conference on Robotics and Automation (ICRA)에 게재된 Daniel Mellinger와 Vijay Kumar 교수의 원저 논문 "Minimum snap trajectory generation and control for quadrotors"(2011)와 UPenn GRASP Lab 공식 연구 자료를 바탕으로 작성되었습니다.]
'드론·로봇 개발' 카테고리의 다른 글
| 3대의 나노 드론이 엮였다: 공중 협동 운송과 Exyn의 GPS 음영 자율비행 (0) | 2026.11.06 |
|---|---|
| 중앙 통제 없이 창문을 뚫는 나노 드론: 유펜 GRASP 랩의 분산 군집 비행 (1) | 2026.11.06 |
| 급커브 직전 감속하는 자율주행 드론: 미지의 숲 뚫는 MIT FASTER (0) | 2026.11.05 |
| 나무 사이 시속 50km 뚫는 자율주행 드론: MIT Blackbird 최적 궤적 (0) | 2026.11.04 |
| VR 고글 쓴 자율주행 드론: MIT FlightGoggles의 초고속 시뮬레이션 (0) | 2026.11.04 |


댓글